ガイド2026年10月24日
安価な第1段のラベラーとしての意思決定モデル
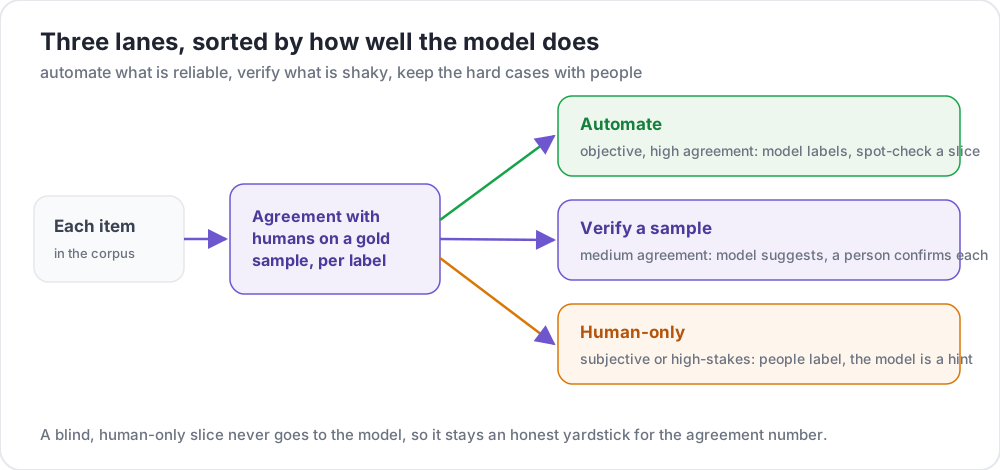
意思決定モデルは1回のフォワードパスですべての選択肢を評価し、テキストを生成しません。選択肢の少ない質問では、LLMの前に置く第1段のラベラーとして機能します。
Potato Team8分で読めます
Potatoチームからのニュース、チュートリアル、最新情報。
意思決定モデルは1回のフォワードパスですべての選択肢を評価し、テキストを生成しません。選択肢の少ない質問では、LLMの前に置く第1段のラベラーとして機能します。
6つのアノテーションツールを、モデルやLLMのラベルがプロジェクトに入る経路、人によるレビューの方法、機械ラベルの誤り率について何を報告するかで比較します。
Label Studio、CVAT、doccano、Argilla、INCEpTION、Potatoを、セルフホスト時のサービス構成、データベース、サインイン、バックアップで比較し、ホスト先も費用別に紹介します。
新しいチュートリアル、リリース、コミュニティの話題をお知らせします。
ロボットの実演はその多くが部分的成功であり、二値の結果はそれを捨ててしまいます。タイムライン型のアノテーション画面が押さえるべきこと、極小・極大を保つ間引きから事後のラベル付け直しまで。
クリックによるセグメンテーションとオープン語彙のテキストプロンプトは、どちらも GPU なしでクライアント側で動きます。そのために必要だったのは、検証されたエンコーダの契約、測定で選んだ量子化、そして手書きのトークナイザーでした。
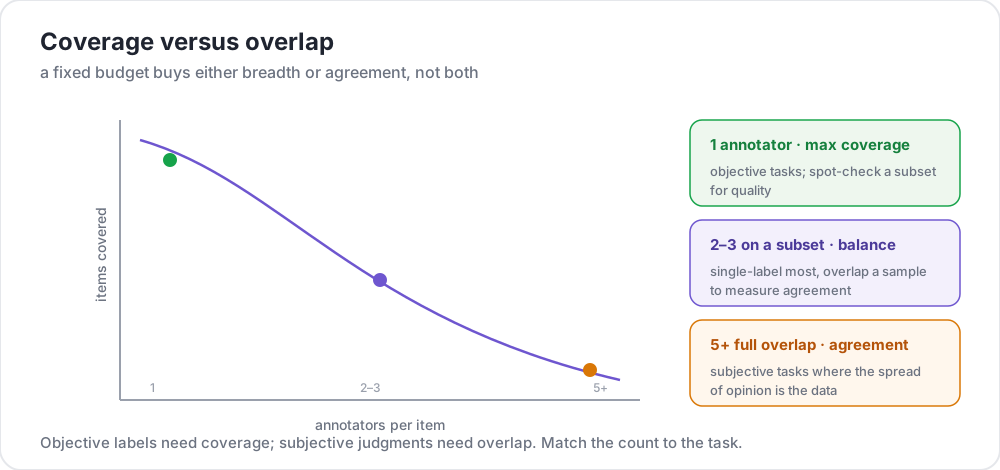
LLMジャッジが信頼できるのは、それを検証した相手である人間のラベルが信頼できる範囲までです。同じアイテムの上に人の思考の連鎖とモデルの思考の連鎖を並べ、それ自体が信頼区間を持つラベルに対してジャッジを確かめましょう。
Potato 2.7.1は21種類の文字起こし・字幕形式をそのまま読み、メディアの隣にあるサイドカーファイルから読み込み、音声認識出力のフォルダをアノテーション可能なデータファイルに変える変換ツールも同梱します。
誰がアノテーションするかが重要なとき、その場で自作した質問より検証済みの調査票のほうが優れています。Potatoに標準搭載された55の調査尺度と、それぞれが研究に加わるべき場面を巡ります。
文書化されていないアノテーションデータセットは信頼しづらく、誤用されやすいものです。データステートメント、データシート、公開前チェックリスト、そしてPotatoがそのほとんどをどう記録してくれるかについてのガイドです。
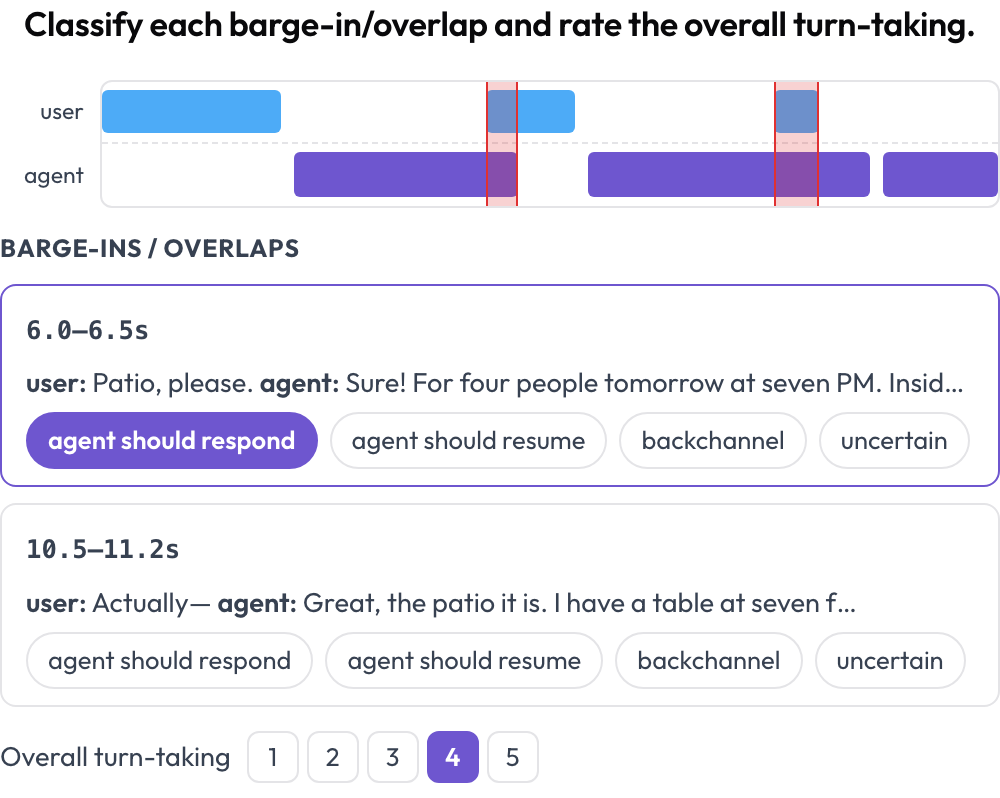
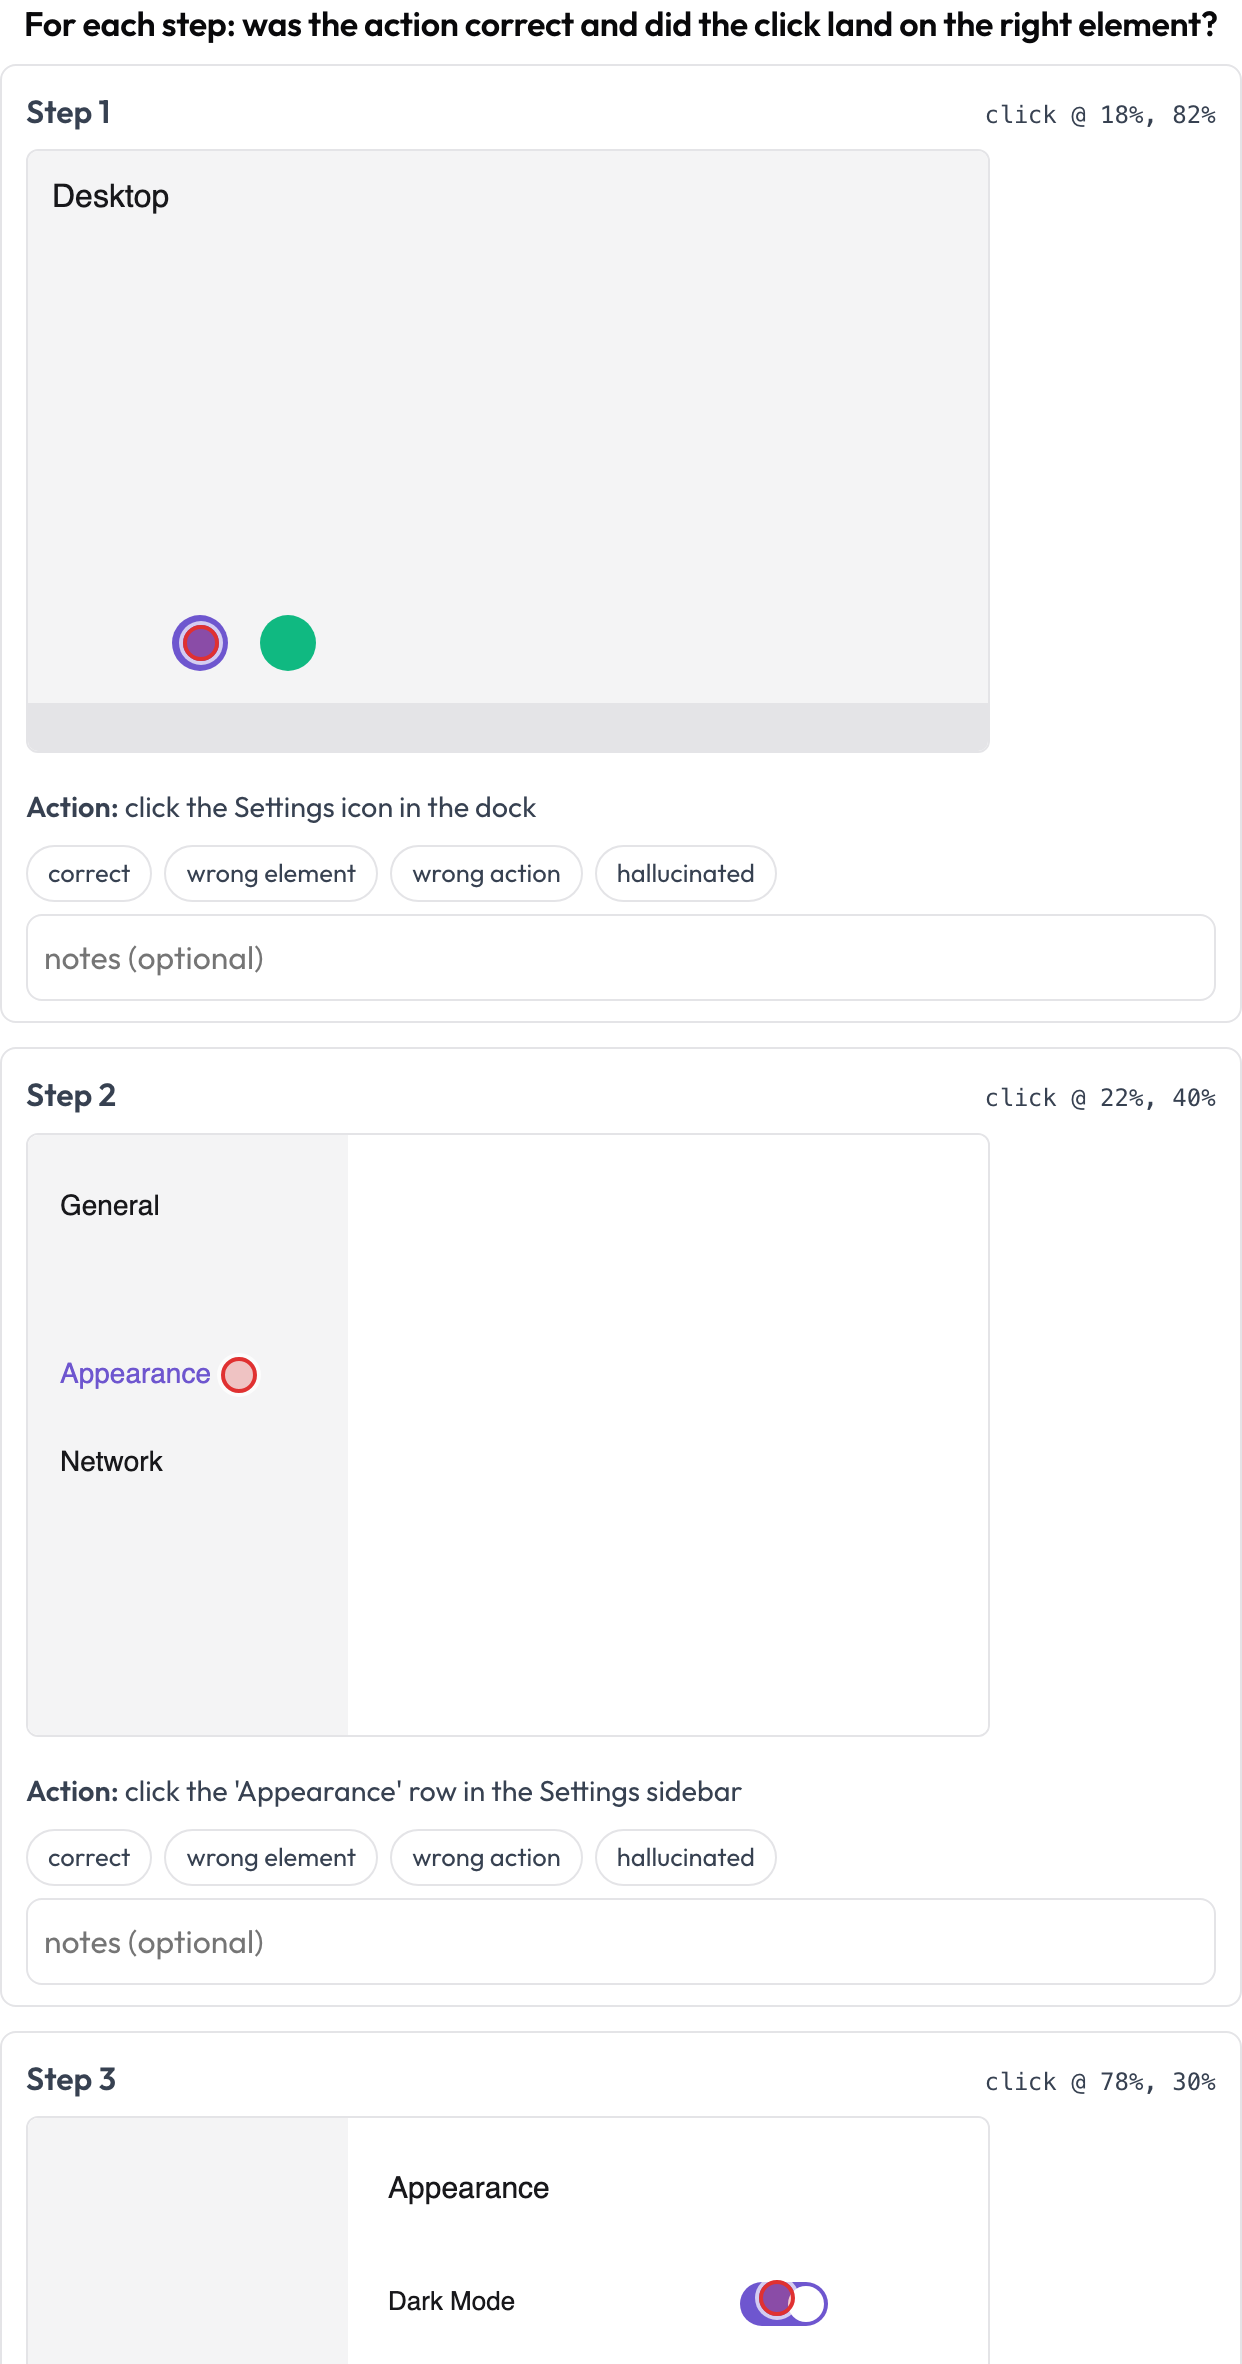
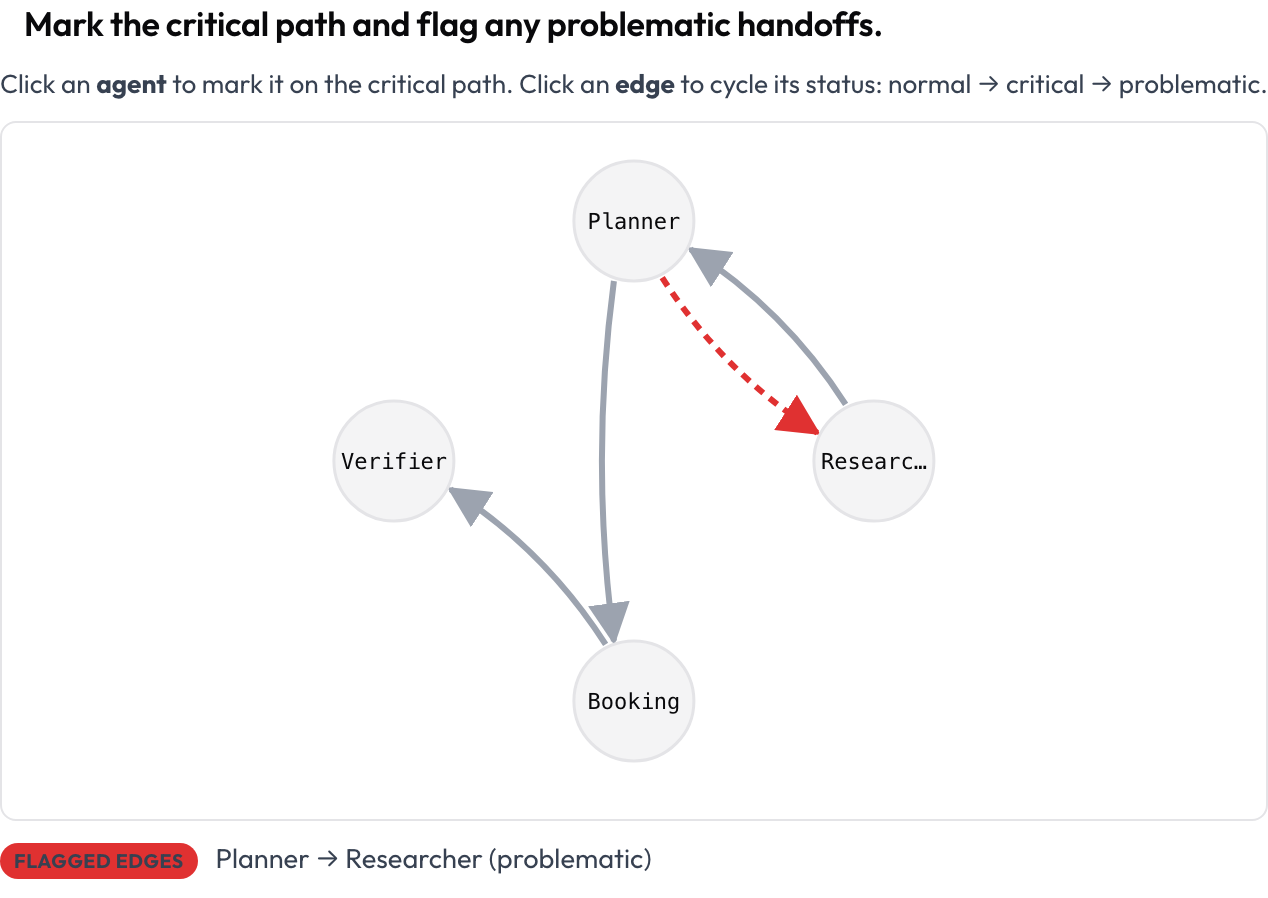
Potato 2.6 がリリース:定性コーディングのための QDA モード、LLM-as-judge のキャリブレーションとアラインメントのワークフロー、SFT と DPO の学習データを生成する軌跡編集、3 倍速い起動、そして GPL-3.0-or-later への再ライセンス。
2.6.x 系列は Potato を完全かつ無償のエージェント評価プラットフォームへと進化させます:OpenTelemetry、LangGraph、CrewAI、AutoGen からのトレース取り込み、クリック可能な相互作用グラフを備えたマルチエージェントチーム注釈、GUI・音声・動画向けのマルチモーダルエージェントスキーマ、さらにモデルアリーナ、CI ゲーティング、キュレーションを備えます。
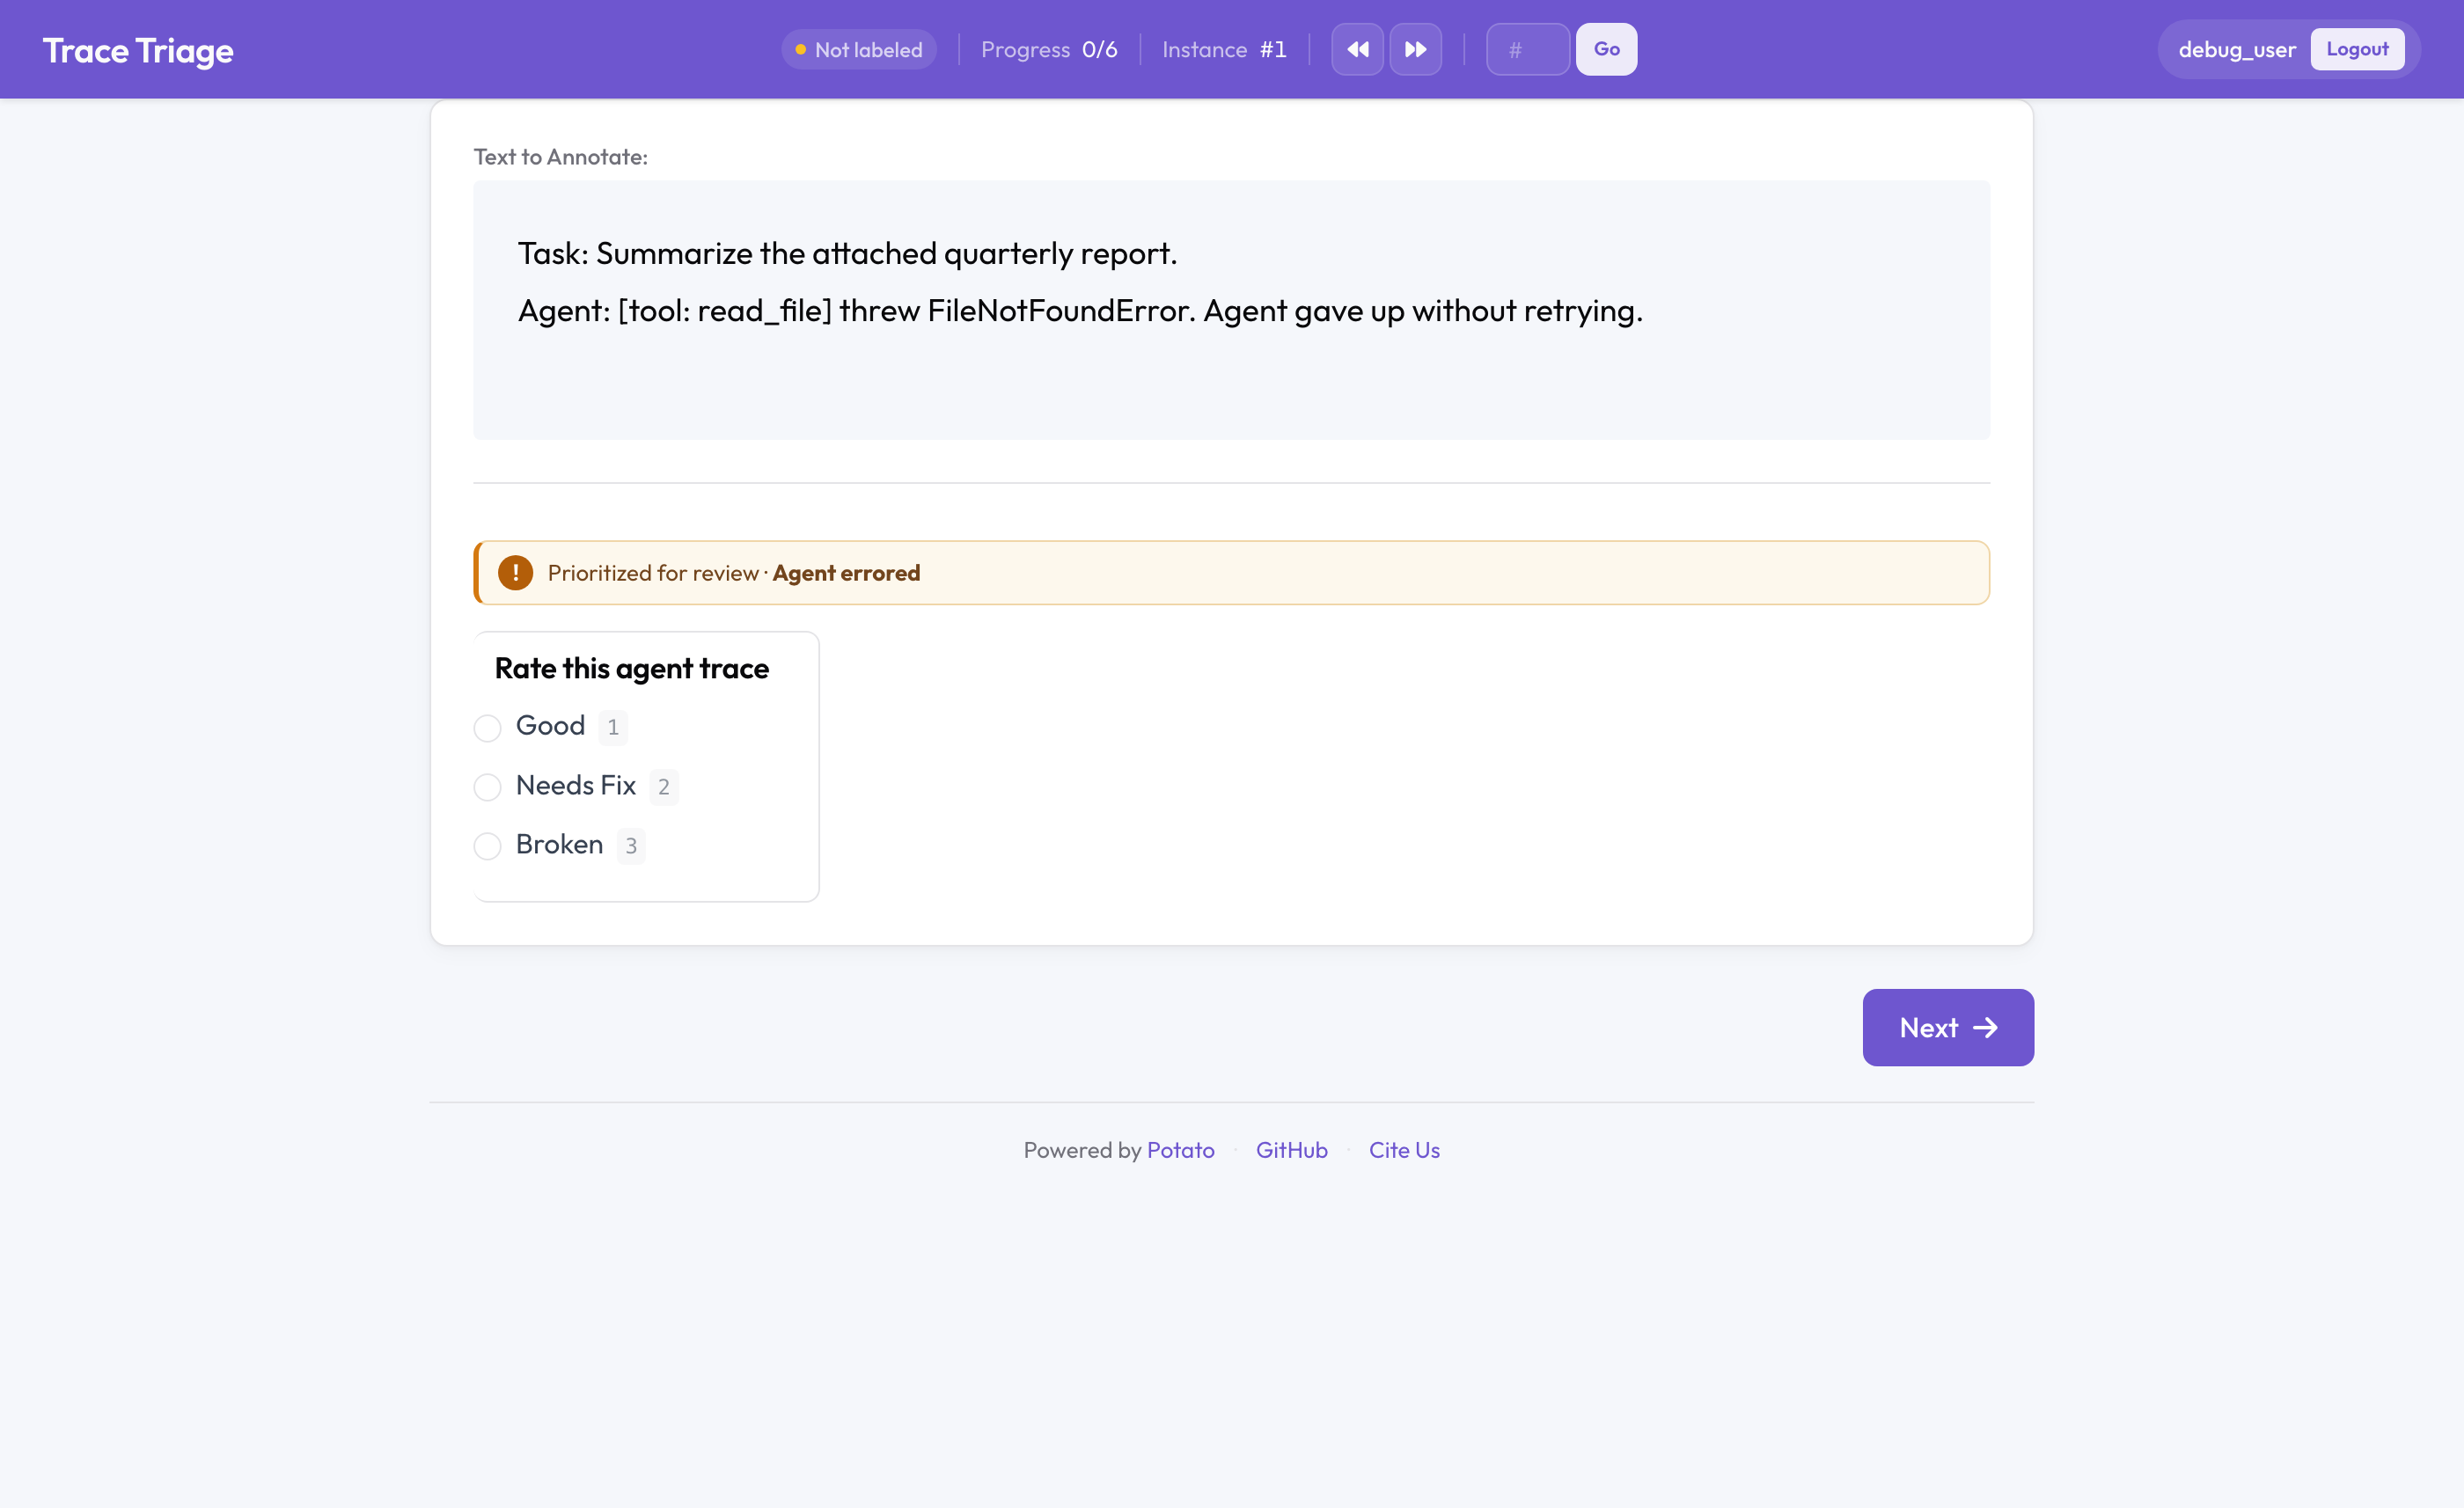
ほとんどのエージェント評価はスコアで止まる。Potato 2.6 の trajectory_edit スキーマは、アノテーターが誤ったステップを評価する代わりに書き直し、各修正を教師ありファインチューニングのターゲットと DPO の選好ペアとしてエクスポートできるようにする。
エージェントの多段階トレースへのアノテーションは、ツイートのラベル付けより難しい仕事です。分類体系の設計、ステップ単位の一致度の測定、不一致の裁定を、Potato の設定例とともに解説します。
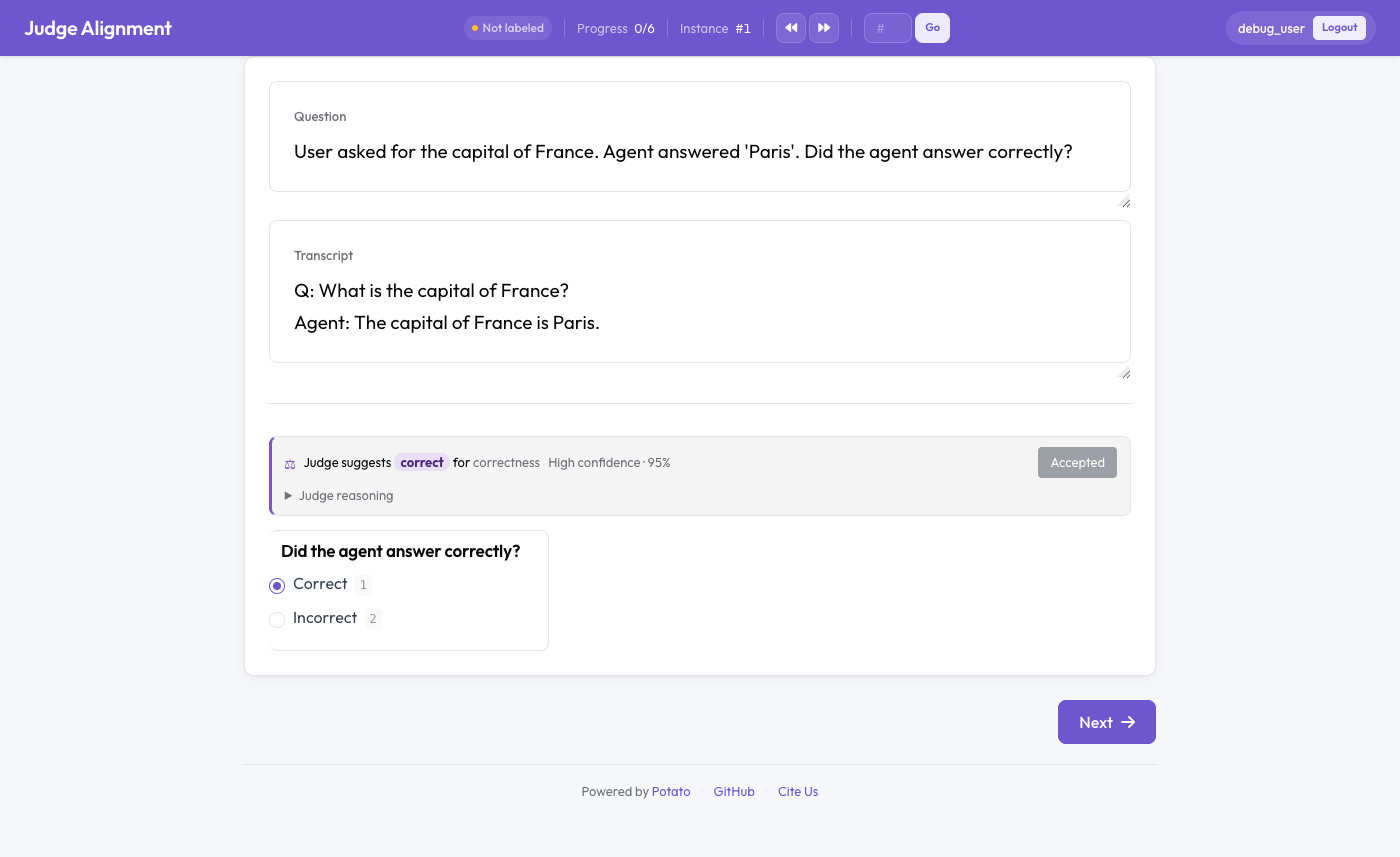
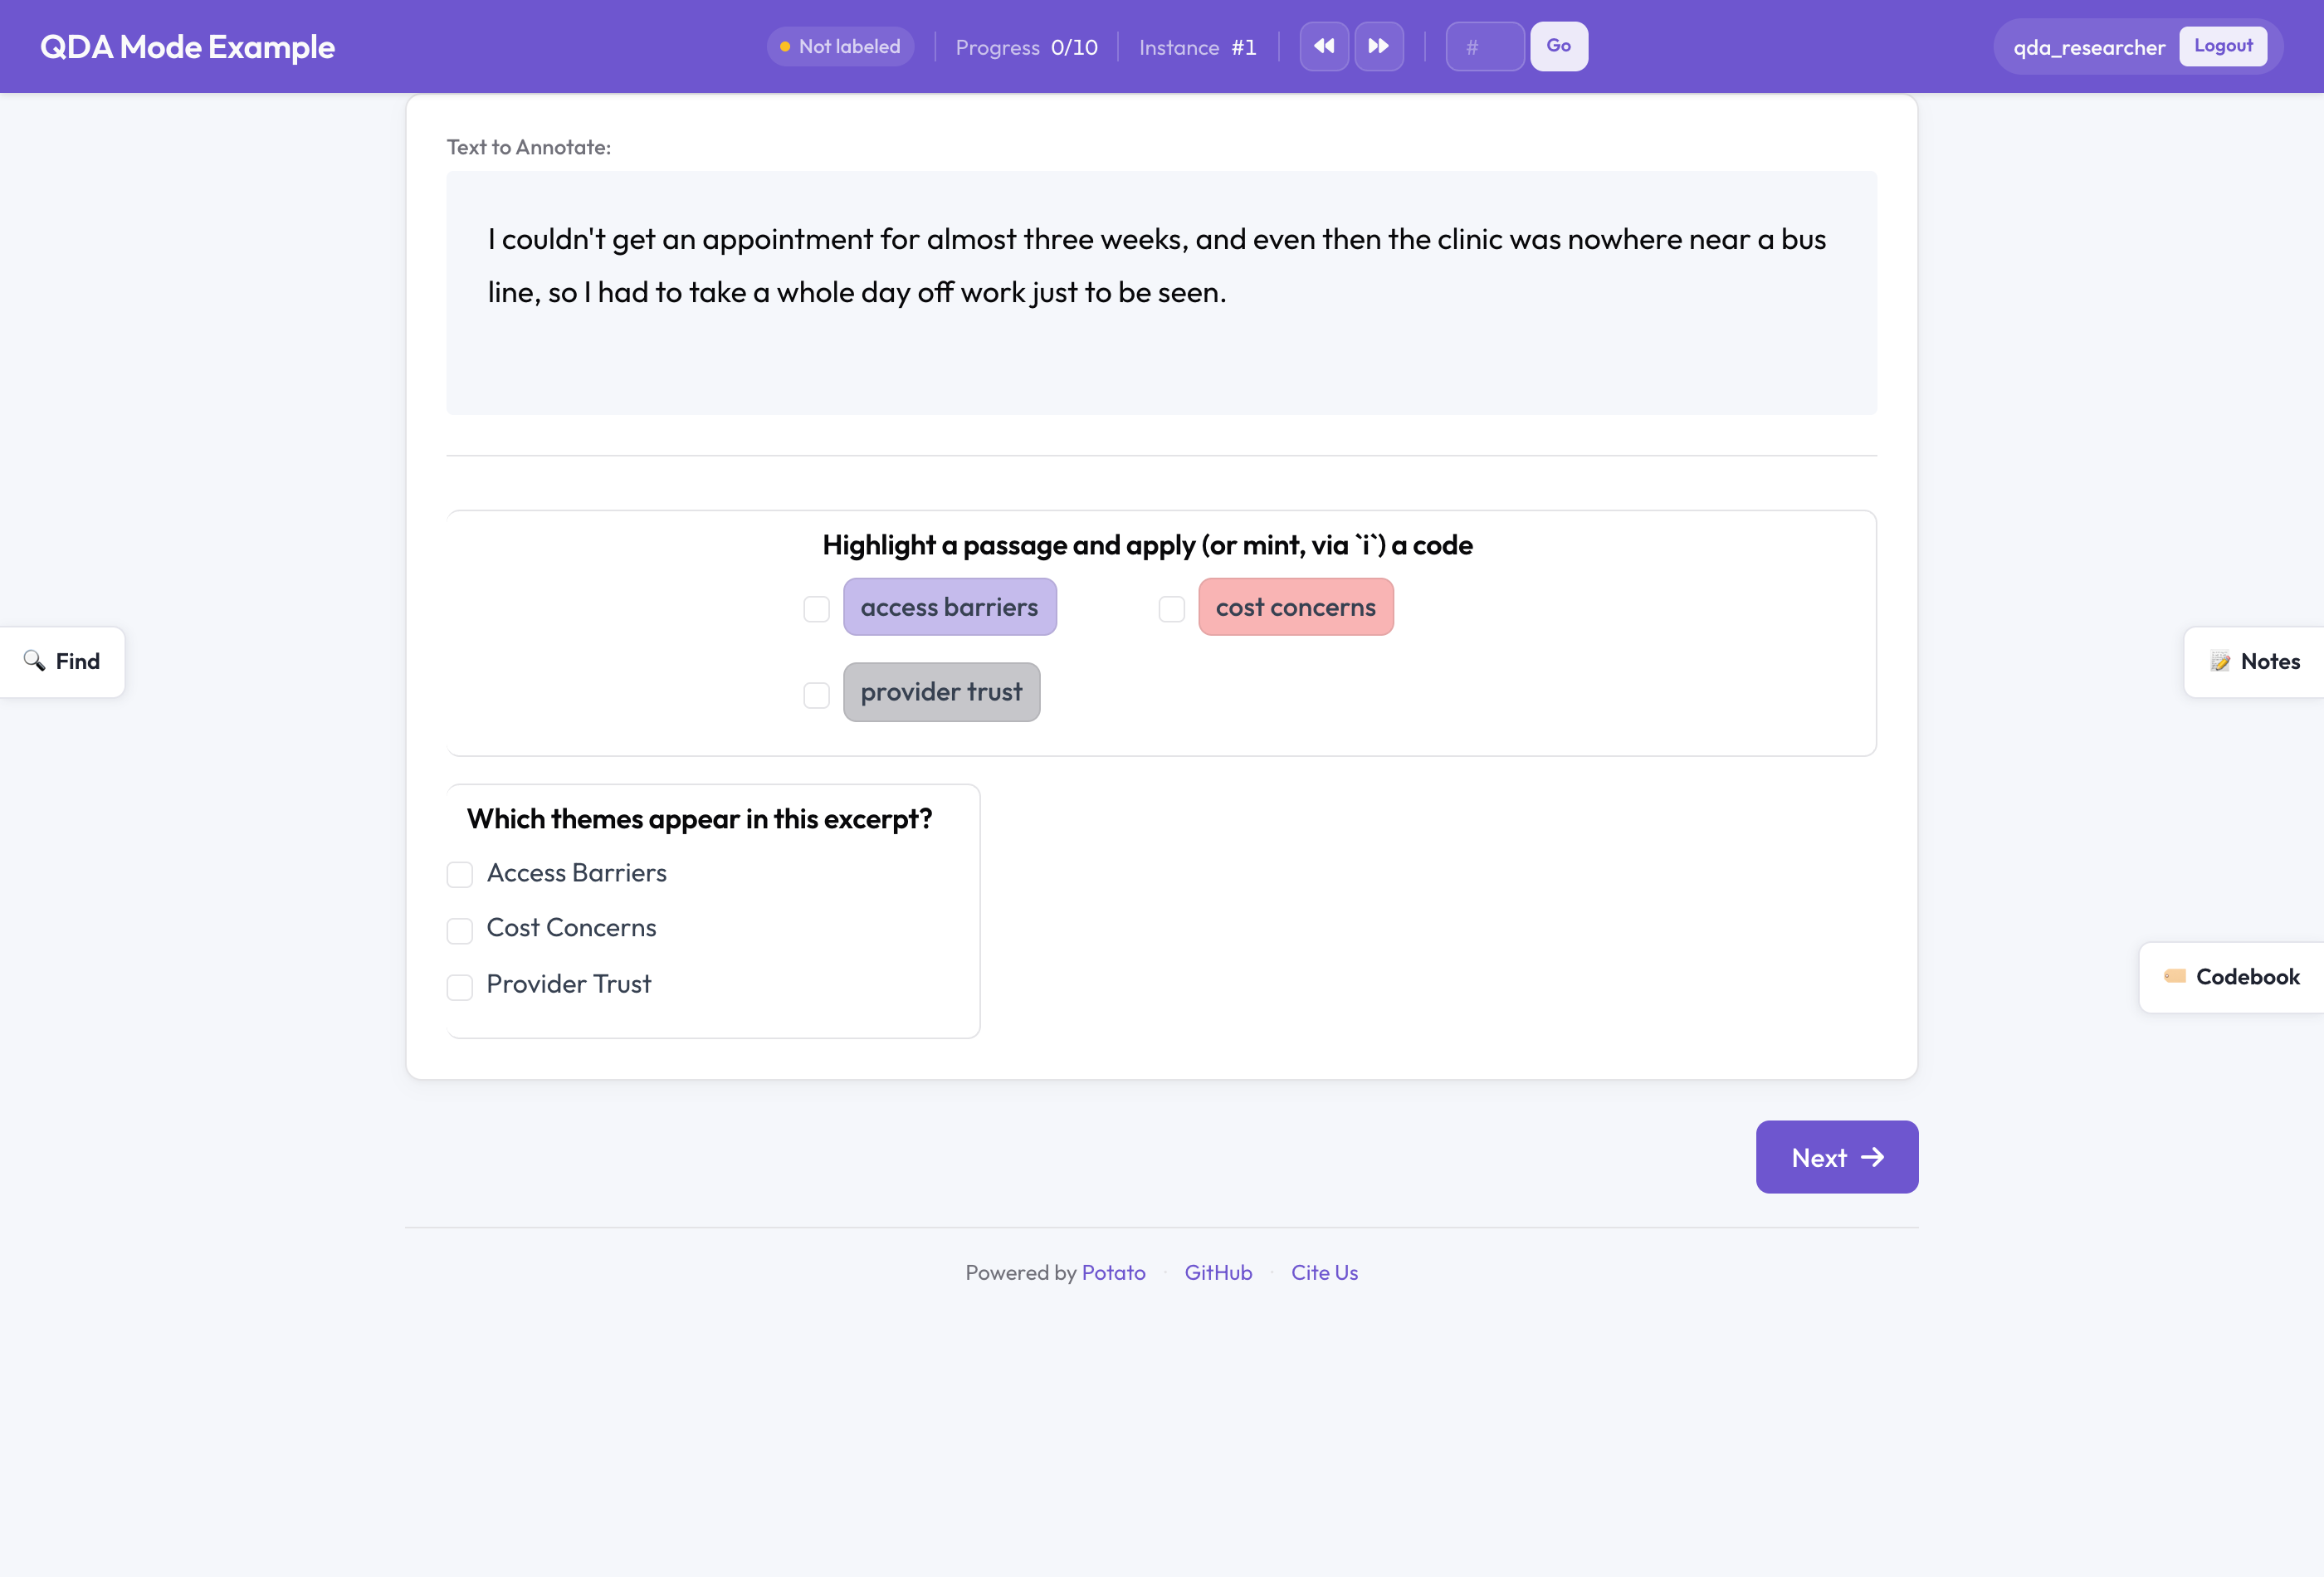
LLM が実際に従えるアノテーションコードブックの書き方、そのラベルを人間のコーダーと突き合わせて検証する方法、人を関与させ続けるやり方を、動作する Potato の設定とともに解説します。
MQM 形式で、該当する語句そのものをハイライトし何が問題かをラベル付けすることで、Potato のスパンアノテーションを使ってモデルのハルシネーションや事実誤認を捕まえます。
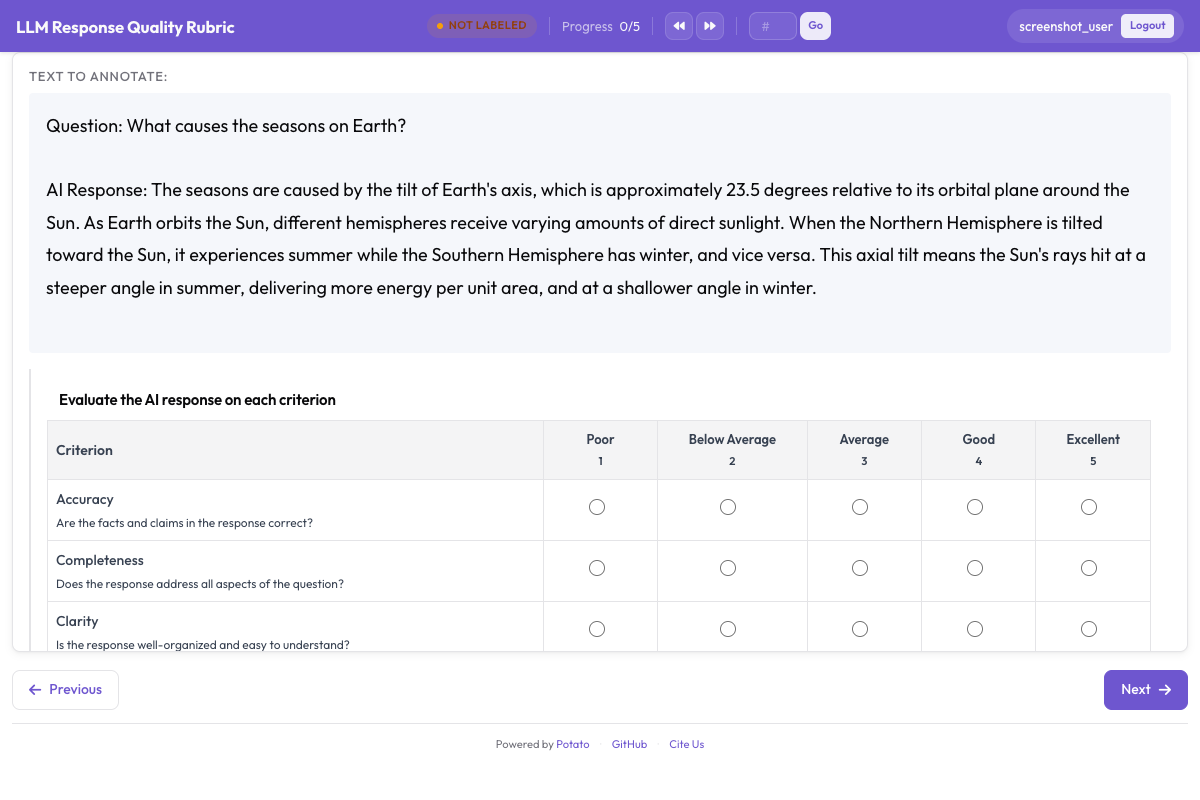

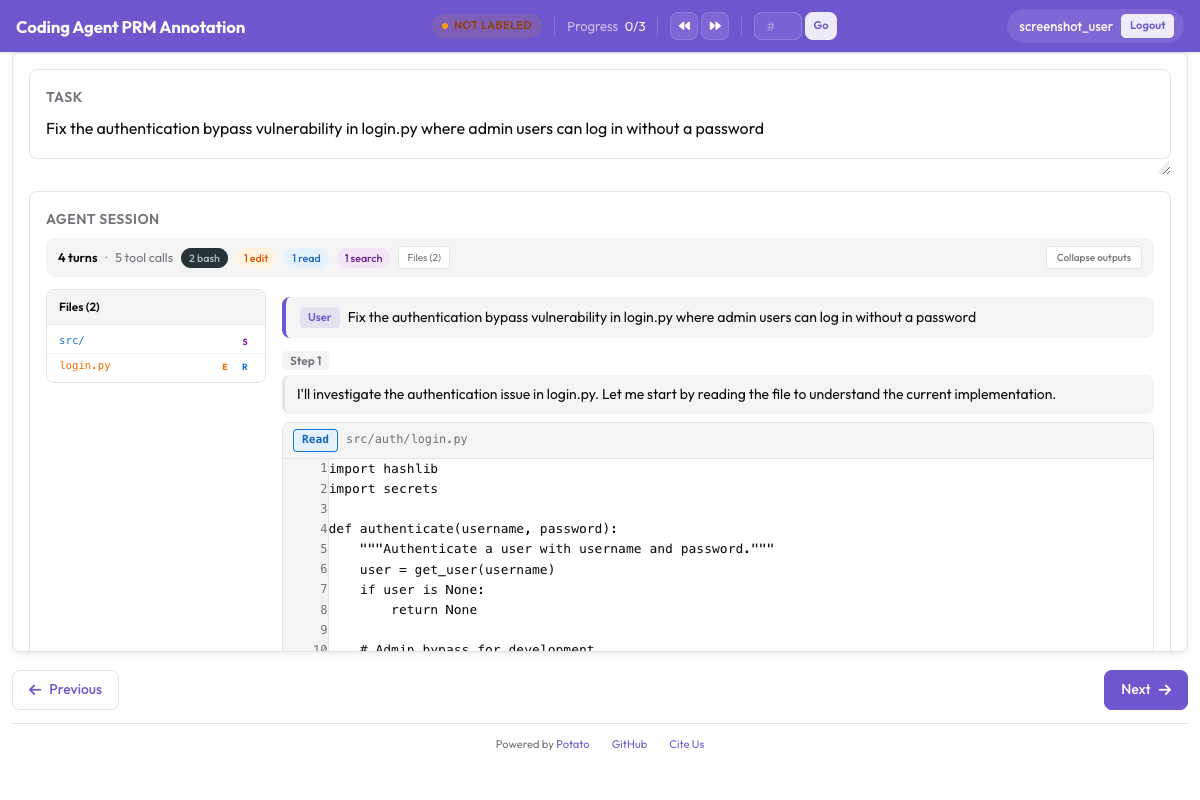
Ollama、Anthropic API、Claude Agent SDKでライブコーディングエージェント観察をセットアップするチュートリアルです。一時停止、ロールバック、分岐、トラジェクトリのエクスポートを扱います。
Potatoでペアワイズのエージェント比較を設定する方法を解説します。バイナリ選好、連続スケール、根拠の記入を必須にした次元ごとの多基準判定という3つのモードを扱います。

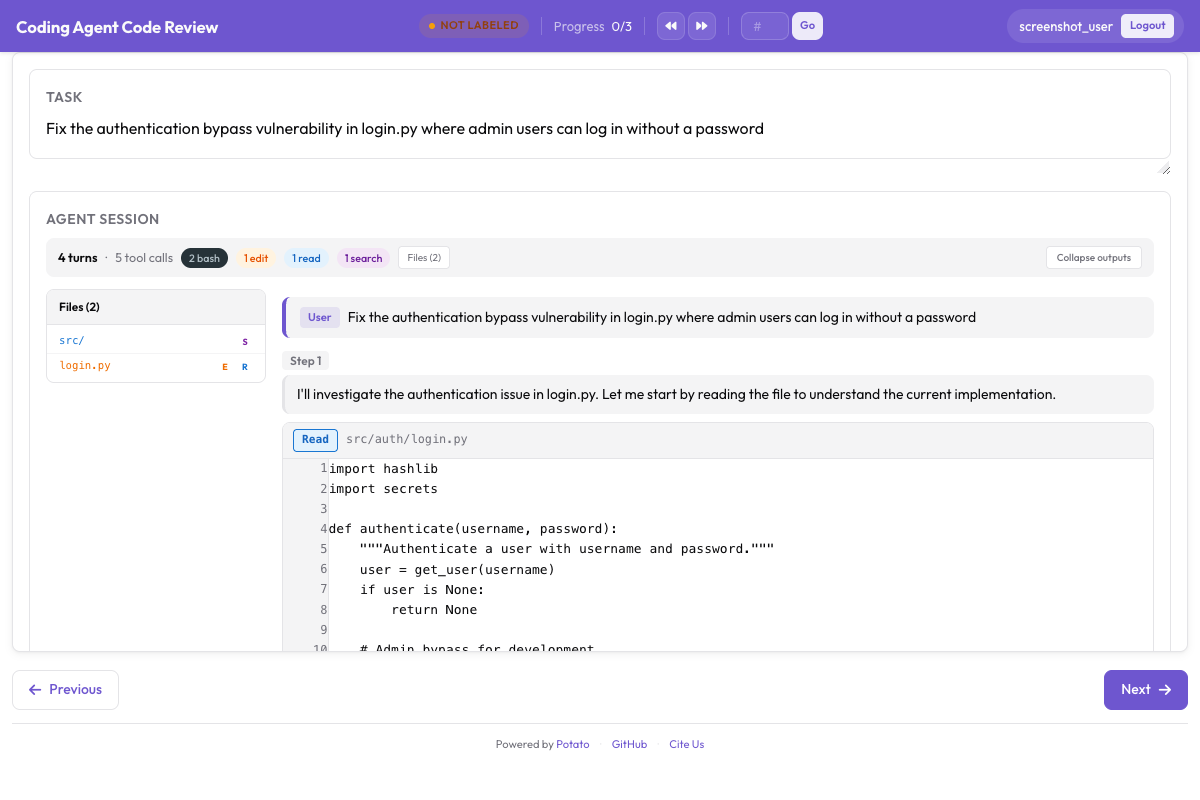
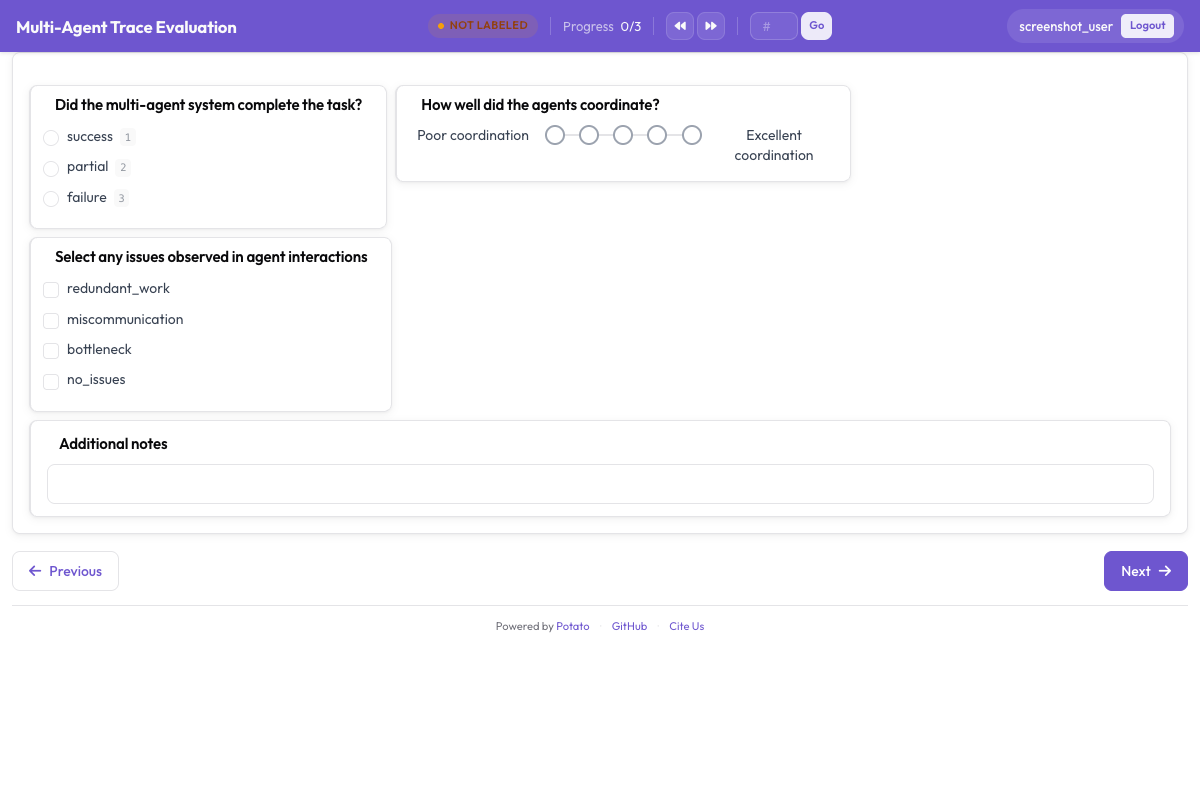
Potato 2.4.0では、Webエージェントのトレースレビュー、リアルタイムのライブエージェント評価、LLMチャットサイドバー、HuggingFace Hubへのエクスポート、Webhook、SSO/OAuth、5種類の能動学習戦略が加わりました。
Potato 2.3.0では、人間とLLMによるラベリングのためのSolo Mode、エージェントトレースのアノテーション、Best-Worst Scaling、SSOおよびOAuthによるログイン、Parquetエクスポート、15のデモプロジェクトが追加されました。
Potato 2.1.0は、インスタンス表示システム、画像・ビデオアノテーションのビジュアルAIサポート、スパンリンキング、マルチフィールドスパン、レイアウトカスタマイズを導入します。
YOLO、Ollama、OpenAI、Claudeを使用した画像・ビデオタスクのAI搭載オブジェクト検出、事前アノテーション、分類の設定方法。
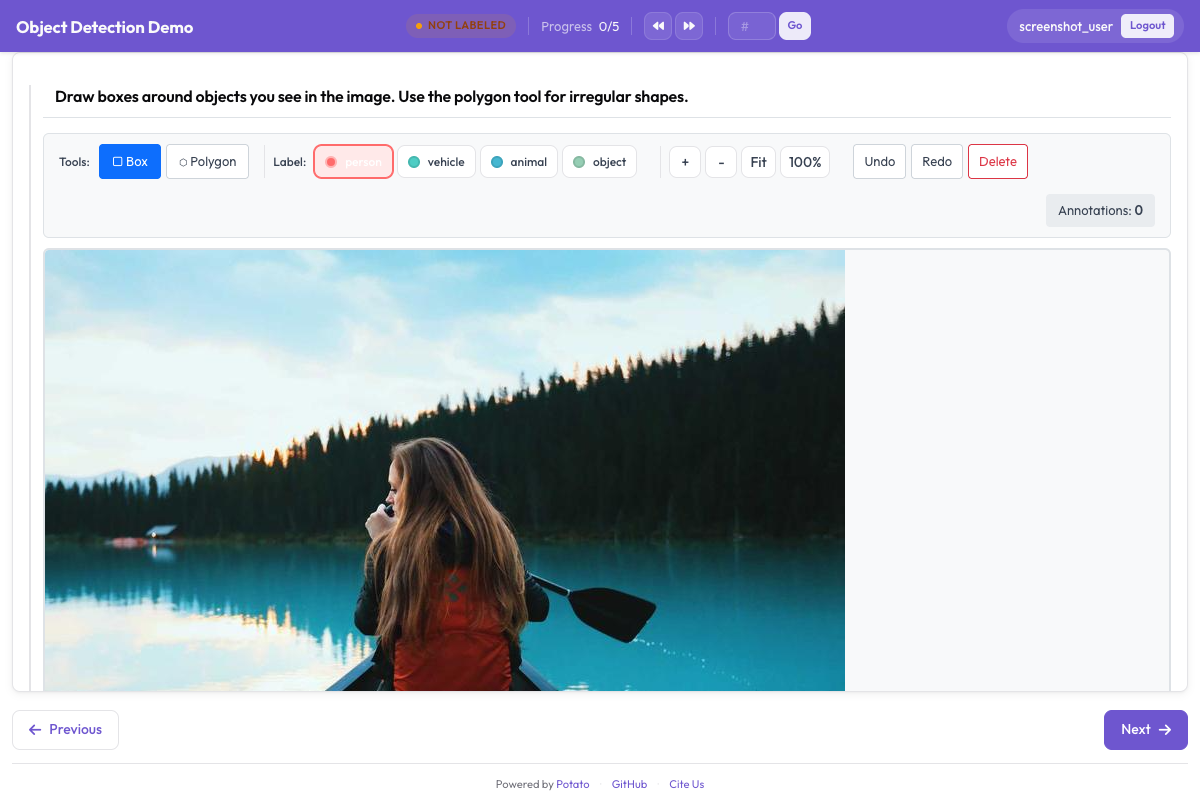
画像セグメンテーション用のポリゴン描画ツールの設定方法、複雑な形状やオーバーラップ領域のコツ。
Potato が分類器の不確実性でアノテーション待ち行列を並べ替える仕組みと、サンプリング設定、コールドスタート、ランダム項目をどれだけ混ぜるかの設定。
Potatoのキーワードハイライトを、固定のキーワードファイルまたはLLMキーワードアシスタントで設定する方法。ラベルごとの色、ランダムな撹乱語、レスポンスのキャッシュも扱います。
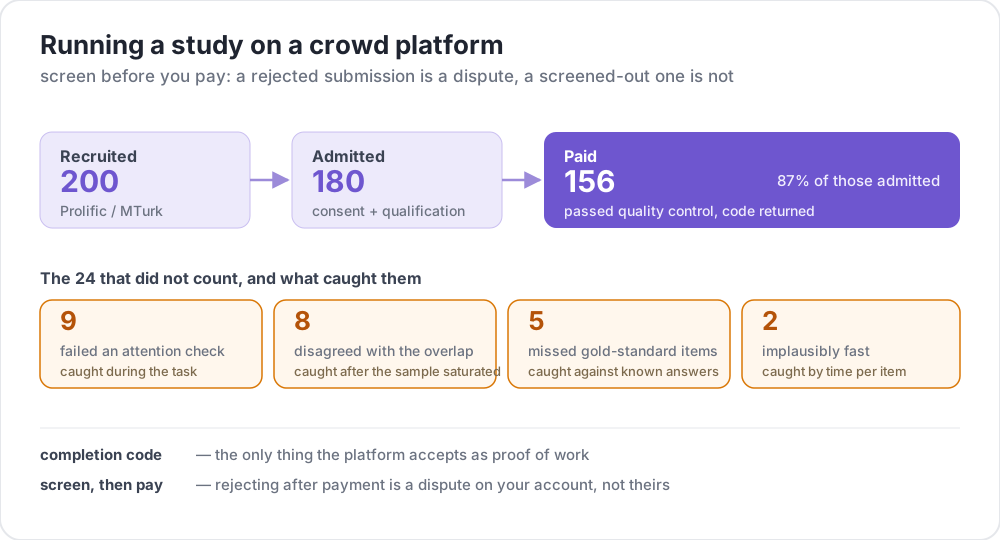
Amazon Mechanical Turkは2026年9月30日に終了しました。MTurkで実施していたPotatoのスタディをProlific、SONA、CloudResearch Connectに移す方法と、変わらない部分を説明します。
オーディオ波形、タイムスタンプマーカー、話者ラベル割り当てを使った話者識別タスクの構築。
精密なフレームナビゲーション、タイムスタンプマーカー、時間的イベントラベリングを備えたビデオアノテーションタスクの設定。
Potatoで画像分類を設定する方法。instance_displayで画像を表示し、radioとmultiselectのスキームでラベルを収集します。品質チェックの設定も扱います。
OpenAI、Claude、またはGeminiを使用して、アノテーターにインテリジェントなヒントと提案を提供する方法を学びます。